Des robots bricolés dans du carton, de vieux jouets et des boîtes de chips, deux petits moteurs collés dessous, un câble, et un boîtier à trois manettes pour les piloter. Ils s’affrontent sur une planche : le premier poussé dehors a perdu. Une initiation à la robotique dès huit ans, sans une ligne de code, où le moche qui marche bat le beau qui ne bouge pas. On les appelle aussi Crappy Robots, ou Affreux Robots.
Le besoin de départ
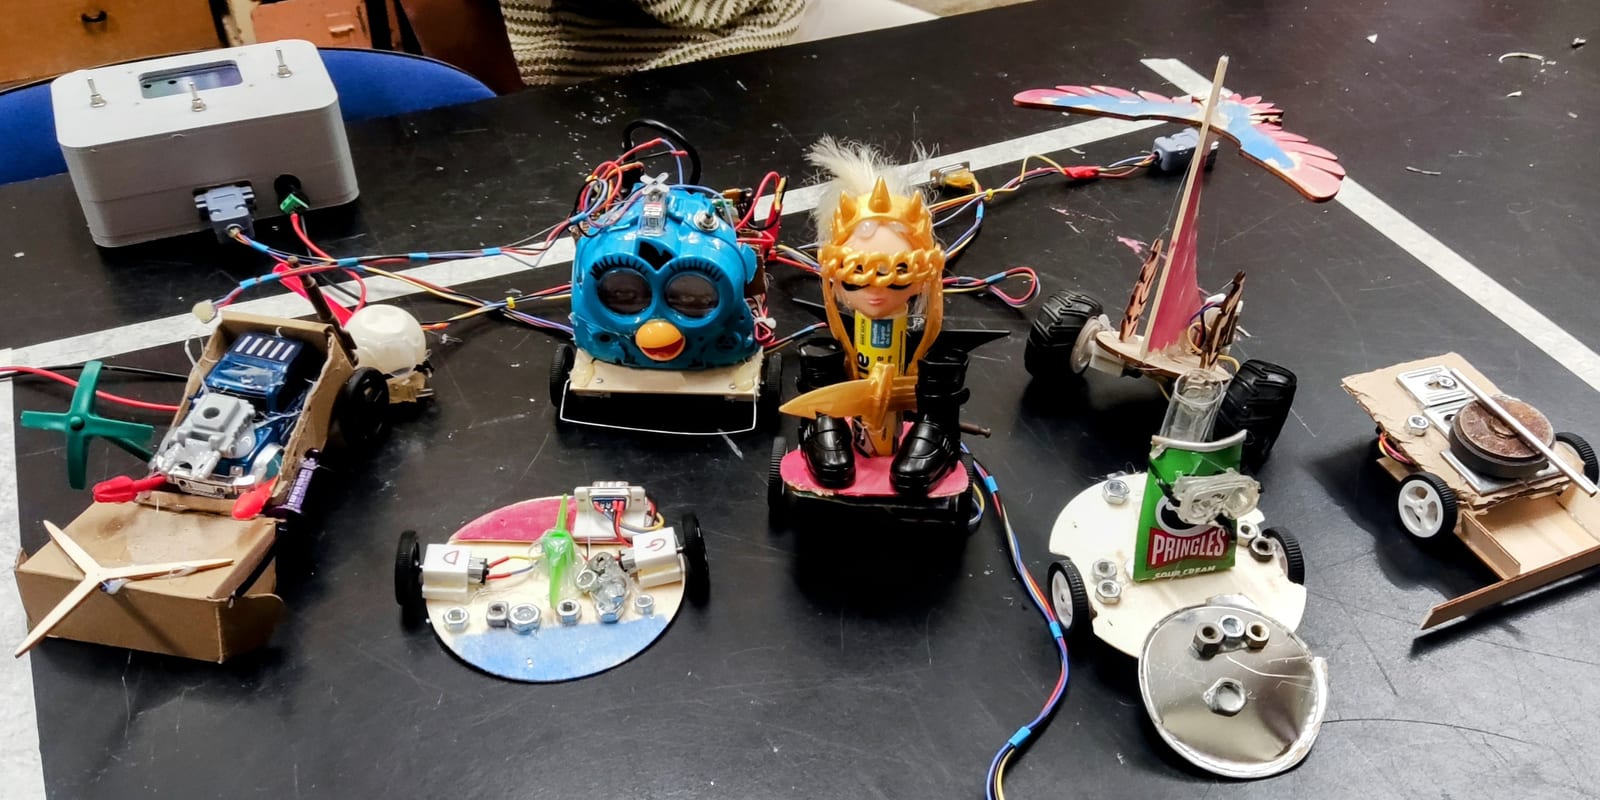
La cuvée de juin 2025, câbles démêlés avant les combats : un Furby, une poupée, un oiseau, une boîte de chips. Le boîtier de commande est en haut à gauche.
La robotique s’aborde d’ordinaire par le mauvais bout : un kit, une carte, un programme, et le robot ne bouge qu’à la fin, quand tout marche. Beaucoup décrochent avant.
Au Japon, le Hebocon a pris le problème à l’envers : un tournoi de sumo pour robots nuls, qui bougent à peine, sur une planche de contreplaqué de 100 sur 50 centimètres. On gagne en poussant l’autre dehors, et toute prouesse technique y est suspecte. Ça marche parce que le robot existe dès la première heure, et que rater fait partie du jeu.
Les Bricobots reprennent la recette pour un atelier de débutants. L’atelier fournit ce qui demande de l’outillage : des moteurs déjà câblés, avec leur roue et leur prise, et les boîtiers qui les pilotent. Les participants font le reste avec ce qu’ils trouvent : carton, jouets cassés, boîtes, colle chaude. Pas de radio, pas de batterie à bord, pas de programme : un câble relie le robot à son boîtier, et c’est ce fil qui garde le tout simple, pas cher, et réparable sur la table.
Comment ça marche
Trois éléments : le robot, son câble, et le boîtier de commande.
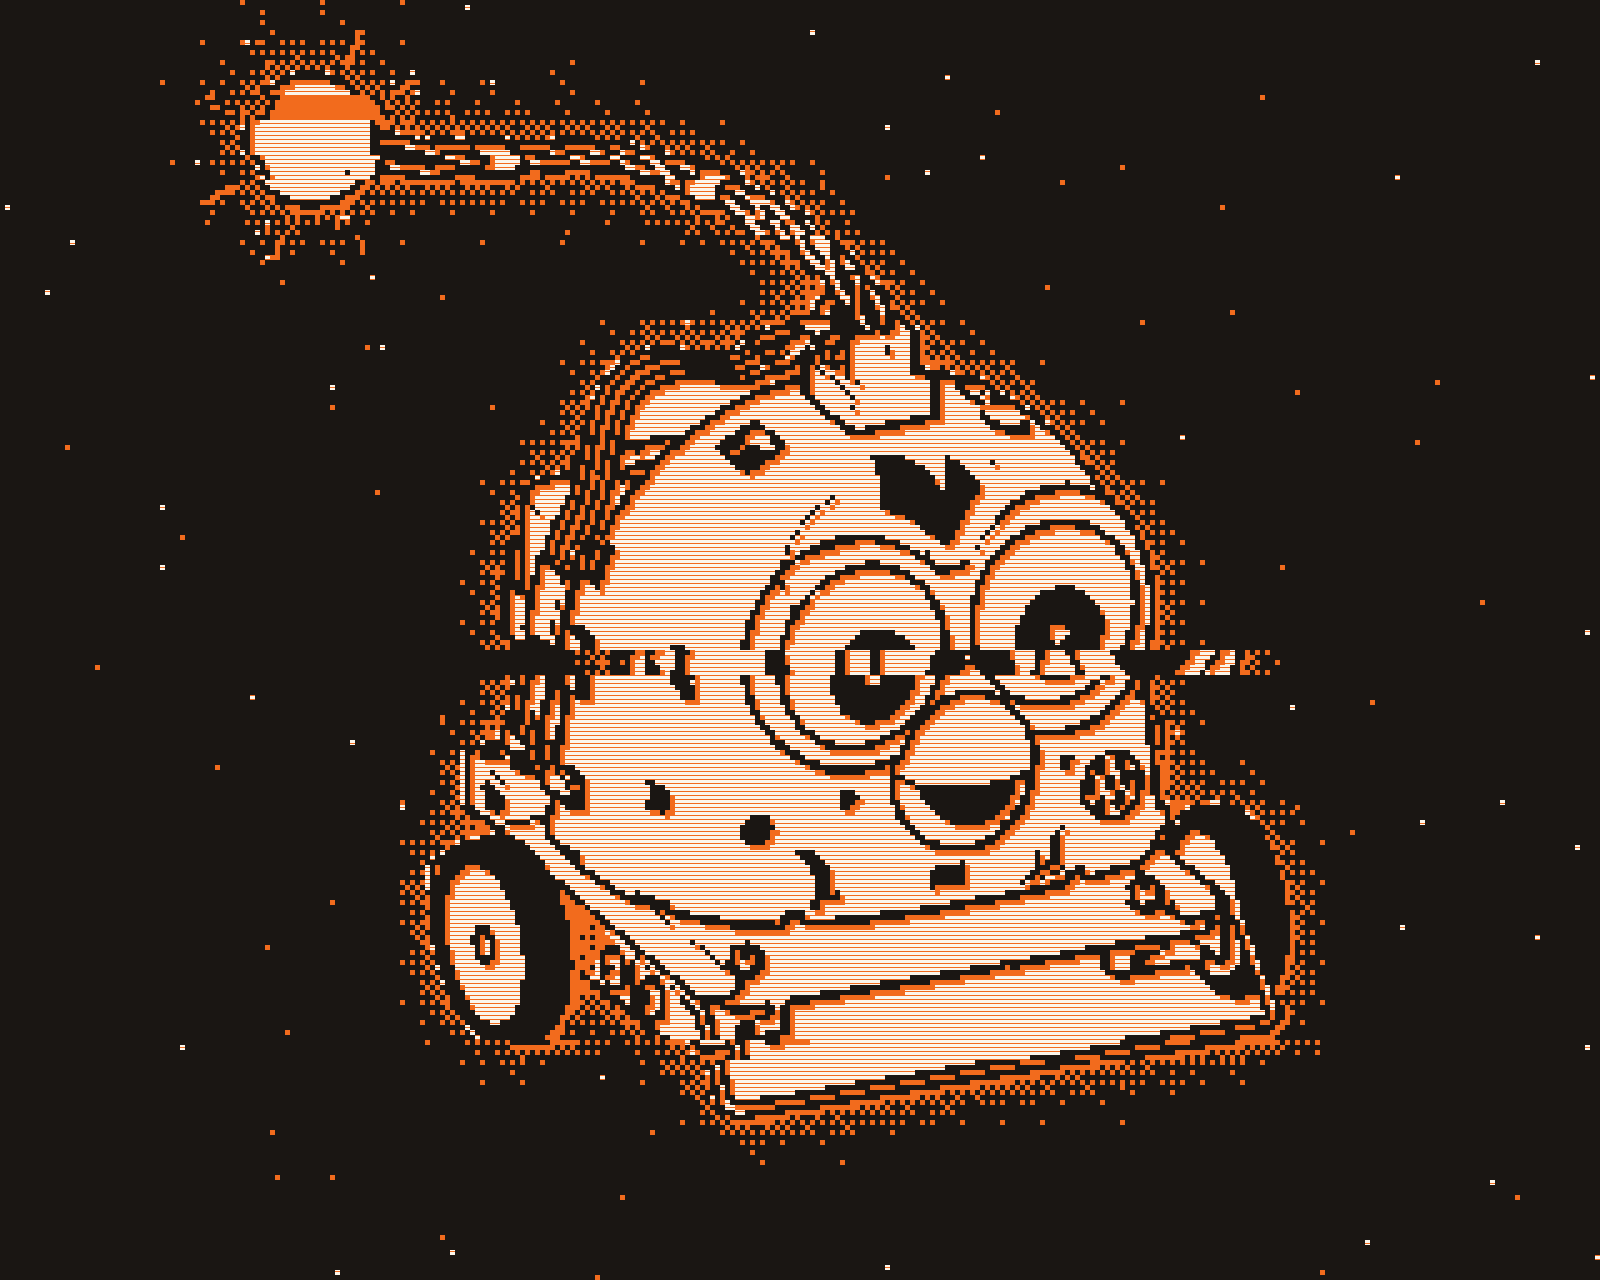
Le Furby de la première cuvée, tramé et glitché pour l’occasion : un vieux jouet sur un socle à roues, la prise sur la tête, et sa lampe au bout du fil.
Le robot tient sur deux moteurs à engrenages N20, des moteurs de 6 volts gros comme une phalange, à 30 tours par minute en sortie de réducteur. Chacun entraîne une roue ; ils se collent sous le châssis, l’un à gauche, l’autre à droite. Un troisième moteur, facultatif, actionne une arme : une rampe qui se lève ou s’abaisse, pas un marteau. Le châssis est tout ce qu’on veut, pourvu que ça roule.
Le câble a quatre conducteurs, six avec l’arme : un mètre de fil silicone, assez souple pour ne pas freiner le robot, et une prise DB9 au bout, celle des anciens ports série. Elle tient trois ampères par broche quand un moteur en tire un dixième.
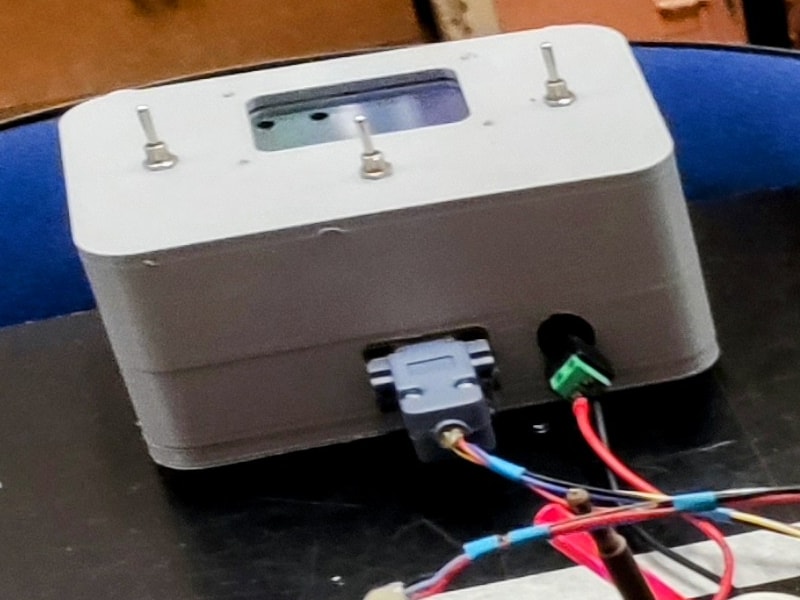
Le boîtier : trois manettes à ressort, la fenêtre de réglage entre elles, et sur le flanc la prise du robot et celle de l’alimentation.
Le boîtier n’a pas d’électronique de commande. Trois inverseurs à levier, à ressort de rappel, sont câblés en inverseurs de polarité : levier de gauche, levier de droite, levier d’arme entre les deux. Les deux leviers poussés vers l’avant, le robot avance ; tirés, il recule ; l’un devant et l’autre derrière, il tourne sur place. Relâchés, tout s’arrête. C’est le pilotage d’un char, et ça s’apprend en dix secondes.
L’alimentation est commune : un bloc de 12 volts, protégé par un fusible, alimente deux boîtiers par des prises jack. Dans chaque boîtier, un régulateur abaisseur-élévateur ramène ça à 6 volts et limite le courant à un demi-ampère : un robot qui coince ne grille rien, ni son moteur ni le boîtier. Une fenêtre d’acrylique sur le dessus laisse passer un tournevis pour régler tension et courant sans rien ouvrir.
Le seul piège est le sens des moteurs. Un moteur nu tourne dans le sens des aiguilles quand on respecte sa polarité ; son réducteur peut inverser ça. Depuis la version 1.1 du boîtier, les sorties gauche et droite ont des polarités opposées : deux moteurs câblés à l’identique, montés en miroir sous le châssis, avancent ensemble. Si le robot part à reculons, on échange les deux moteurs.
L’arène est une planche de contreplaqué surélevée, 100 sur 50 centimètres. Deux robots, et le premier qui tombe de la planche a perdu.
Comment c’est fabriqué
- Machines
- imprimante 3D, découpe laser, fer à souder
- Matériaux
- PLA ou PETG et inserts filetés pour le boîtier, acrylique 3 mm pour sa fenêtre, trois inverseurs DPDT à rappel, un régulateur abaisseur-élévateur réglable, une embase jack 5,5 x 2,1 mm, des prises DB9 ; par robot, deux ou trois moteurs N20 de 6 V, leurs roues, un mètre de fil silicone et une prise DB9 mâle ; carton, jouets et colle chaude pour le reste
- Temps
- une matinée par robot, kit en main ; le boîtier est le morceau long, entre l’impression et le câblage fil à fil
- Coût
- une dizaine d’euros par robot, une quinzaine par boîtier, et vingt euros d’alimentation pour deux boîtiers
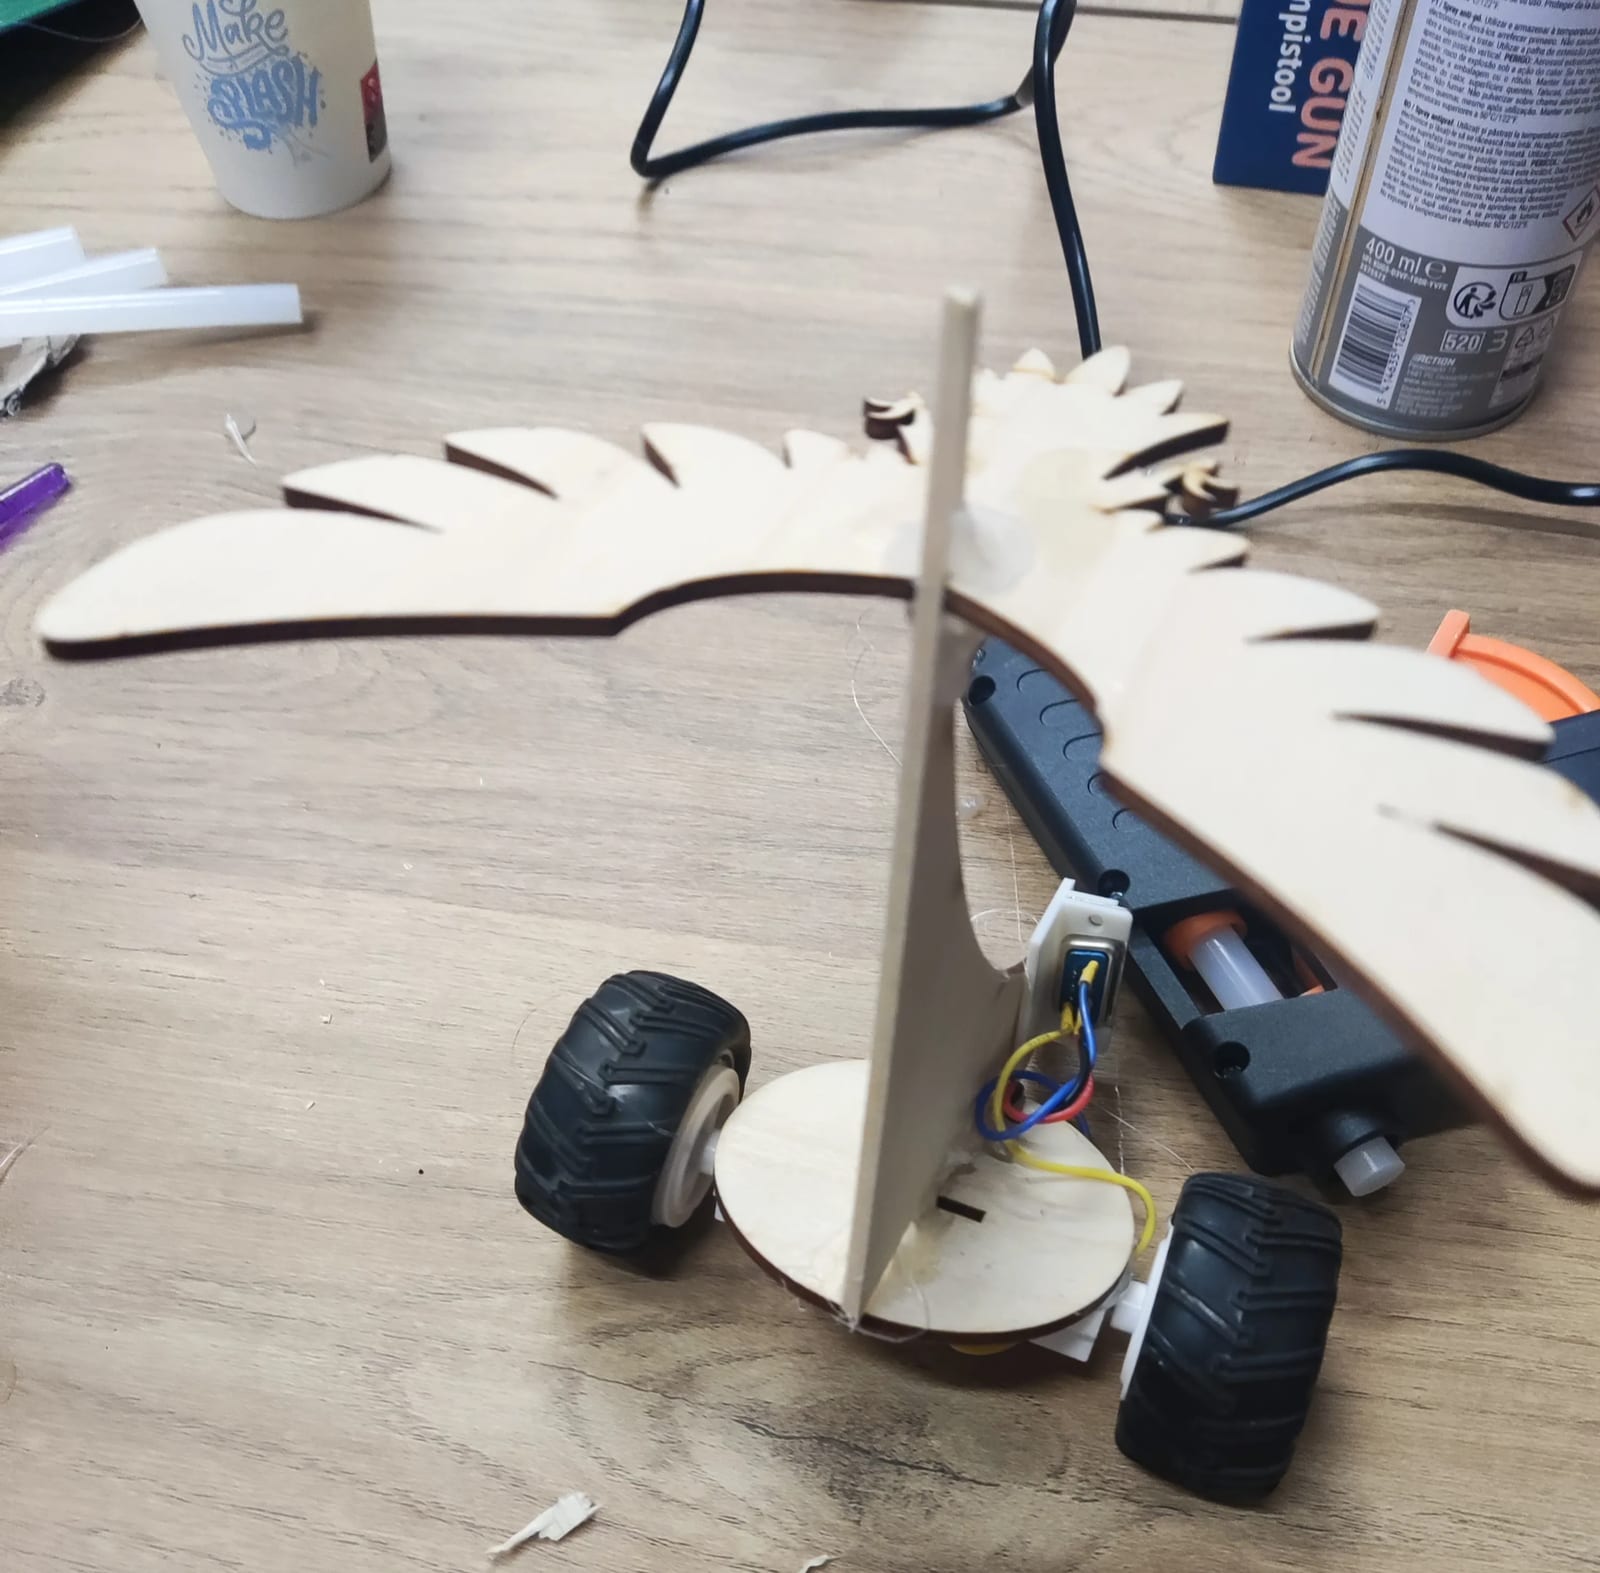
Un oiseau en cours de montage : les ailes sortent de la découpe laser, le socle porte les deux moteurs, la colle chaude fait le reste.
- Le boîtier, à l’imprimante. Six pièces en PLA ou PETG, dessinées pour s’imprimer presque sans support : une base à quatre colonnes, où l’on presse des inserts filetés M3 ; une coque du bas, imprimée comme un gobelet, qui reçoit la carte du régulateur sur ses entretoises ; une coque du haut, avec trois logements qui bloquent les inverseurs en rotation, la seule pièce qui demande des supports, pour les trous des prises ; le cadre de la fenêtre ; deux brides filetées et leurs deux molettes. Ne pas monter les rondelles anti-rotation livrées avec les inverseurs : le plastique ne les tiendrait pas.
- La fenêtre. Acrylique de 3 mm au laser, avec ses deux trous : ils tombent en face des deux potentiomètres du régulateur, tension et courant.
- Le câblage du boîtier. Du jack au régulateur en fil de 0,75 mm², le régulateur réglé à 6 V et 500 mA avant tout ; puis un mètre de fil de 0,2 mm², en cinq couleurs au moins, pour câbler les trois inverseurs en inverseurs de polarité et les amener à la prise DB9 femelle, selon la table plus bas. Souder les fils sur la carte du régulateur avant de la coller sur ses entretoises, à la cyanoacrylate, dans la coque du bas.
- Les kits. Chaque moteur reçoit son mètre de fil silicone sous gaine thermorétractable, et les fils d’un robot se réunissent dans une prise DB9 mâle avec son capot. C’est le moment de vérifier le sens de rotation de chaque moteur, avant de le donner. Un support de moteur et un support de prise, imprimés, sont dans les fichiers pour qui préfère visser plutôt que coller.
- Les robots, par les participants. Un châssis dans ce qui traîne, les moteurs collés dessous à la colle chaude ou à l’époxy, on branche, on essaie sur la table. Puis l’arène.
- L’arène. Une planche de contreplaqué, 100 sur 50, posée sur cales pour que la chute soit nette.
Conçu par un membre de l’Atelier Partagé (La Traverse, Bergerac) au printemps 2025 ; les premiers robots y ont été fabriqués en juin 2025, et une vidéo d’une minute en garde la trace. L’activité se poursuit en 2026.
Fichiers et plans
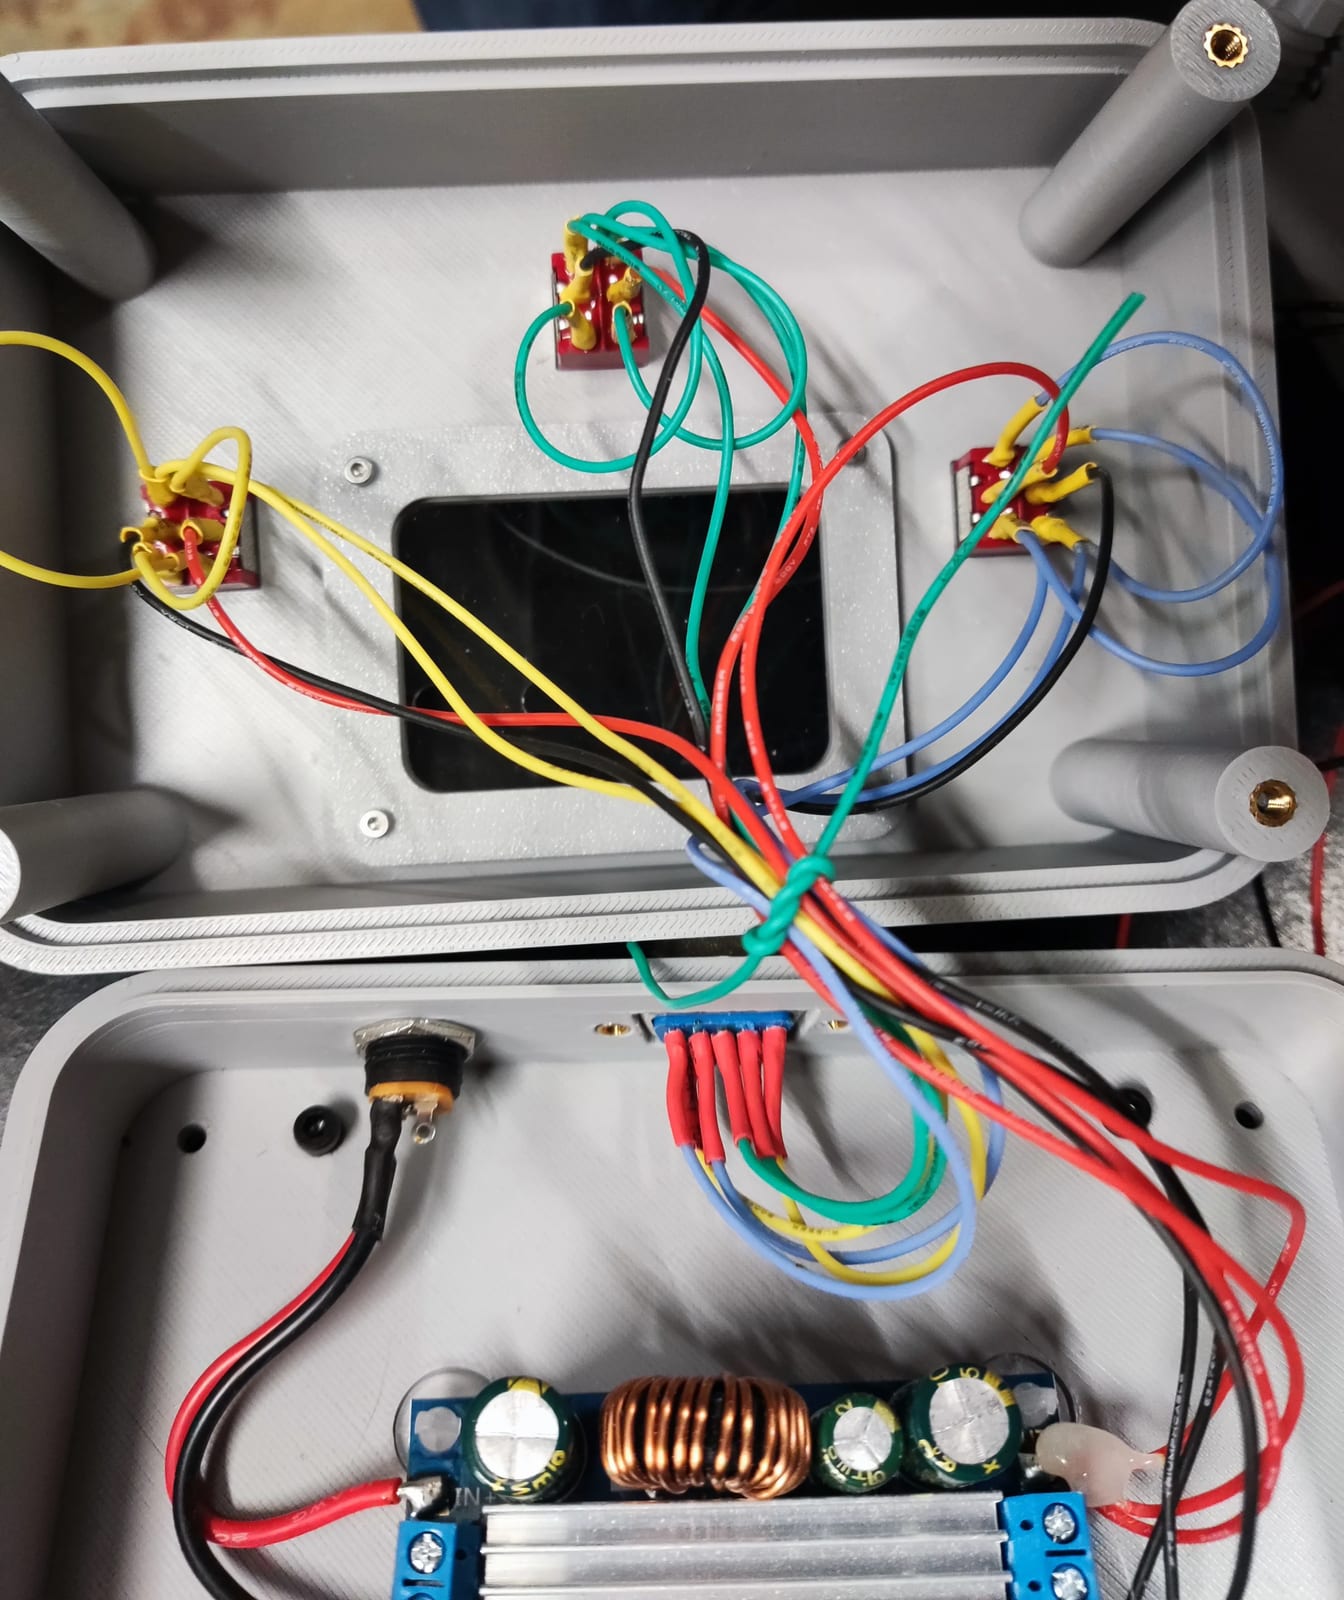
Le boîtier ouvert : les trois inverseurs dans la coque du haut, autour de la fenêtre ; en bas, le jack, la DB9 et le régulateur. Tout est câblé à la main.
Les pièces sont au format STEP, celui de la conception : il s’ouvre dans FreeCAD comme dans Fusion 360, et s’exporte en STL en deux clics pour le trancheur. Il n’y a pas de STL tout prêts : on exporte le sien après avoir vérifié les jeux pour sa propre imprimante.
- Le boîtier, six pièces à imprimer : la base, la coque du bas, la coque du haut, le cadre de la fenêtre, la bride et la molette, ces deux dernières en deux exemplaires.
- La fenêtre, à découper dans de l’acrylique de 3 mm.
- Côté robot, à imprimer : un support de moteur N20 et son couvercle, et un support de prise DB9.
- Le schéma ci-dessous, avec la table de câblage de la prise.
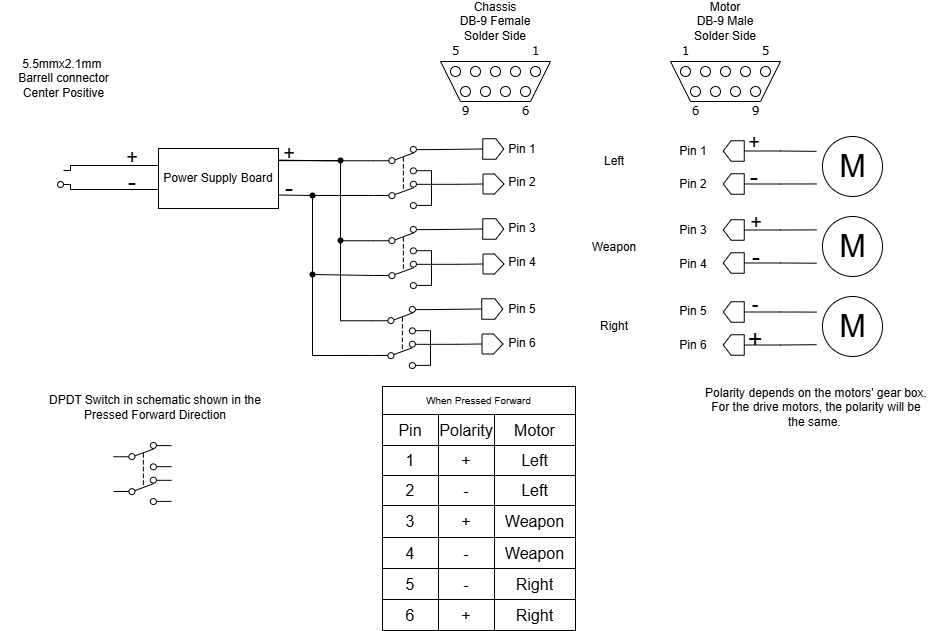
Le schéma de la version 1.1, légendes en anglais : de gauche à droite l’alimentation, les trois inverseurs, la prise, les moteurs. Les inverseurs sont dessinés poussés vers l’avant.
Le câblage de la prise tient en six lignes ; les polarités sont celles d’un levier poussé vers l’avant.
| Broche DB9 | Polarité | Moteur |
|---|---|---|
| 1 | + | gauche |
| 2 | − | gauche |
| 3 | + | arme |
| 4 | − | arme |
| 5 | − | droit |
| 6 | + | droit |
Gauche et droit sont volontairement inversés : c’est ce qui permet de câbler les deux moteurs à l’identique. Les broches 7 à 9 restent libres.
Pas de programme : il n’y a pas une ligne de code dans un Bricobot, et c’est ce qui le met à la portée d’un enfant de huit ans.
Ce qu’on ferait autrement
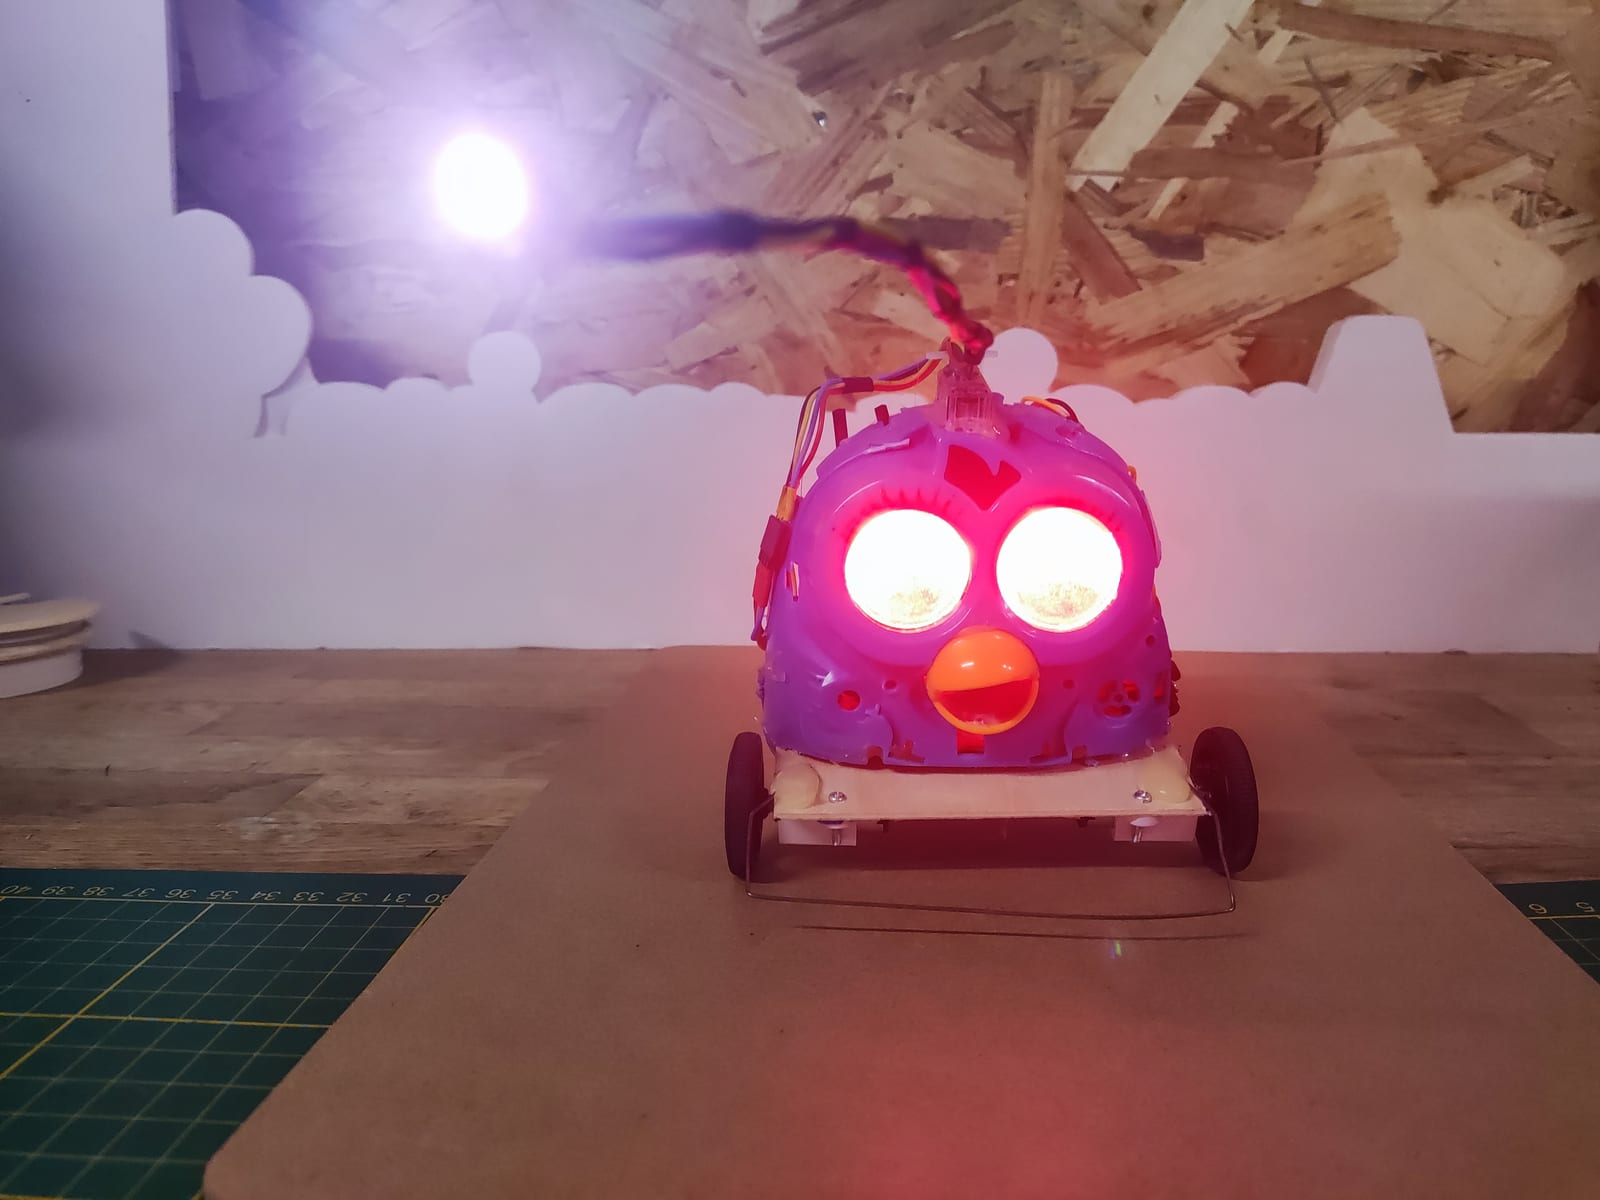
Janvier 2026 : le même Furby, revenu avec les yeux allumés et une lampe au bout d’une tige, devant son décor.
Le boîtier est le goulot. Imprimer trois coques, presser des inserts, câbler trois inverseurs fil à fil : c’est de loin la partie la plus longue du projet, pour l’objet que les participants touchent le moins. Et comme il est précieux, personne ne repart avec un robot qui marche : sans boîtier, un Bricobot est une sculpture. C’est ce point qui décidera de la suite.
Le sens des moteurs a coûté une version. En version 1.0, les sorties gauche et droite avaient la même polarité, et il fallait câbler un moteur à l’envers de l’autre, en se souvenant lequel. La 1.1 inverse une sortie et règle la question. Reste le réducteur, qui inverse parfois le sens d’un moteur : un second inverseur, à position fixe celui-là, permettrait de retourner une roue sans dessouder. Il n’a pas été monté.
Sans fil, mais à quel prix. Trois pistes ont été essayées pour remplacer le câble. Une manette de jeu Bluetooth avec la bibliothèque Bluepad32 : ça marche sur un Arduino Nano IoT 33, mais la carte coûte 27 €, la manette 30 €, et la bibliothèque ne suit plus cette carte ; sur une XIAO ESP32-C3 à 6 €, la manette n’a jamais voulu s’apparier. Une radiocommande de modélisme, FlySky FS-i6S et son récepteur, 60 € : ça marche en lisant le signal PPM, mais c’est du matériel pour faire voler un avion, et le décodage occupe tant le microcontrôleur qu’une bande de LED ne passe plus à côté. La piste retenue est la troisième : la XIAO montée en point d’accès WiFi, pilotée depuis une page web sur un téléphone, cinquante ordres par seconde avec trois millisecondes de latence à l’essai. Le téléphone devient le boîtier, et le boîtier disparaît. Il faut alors au robot sa propre batterie et un pont en H, un DRV8833 fait l’affaire ; un boîtier de batterie a été dessiné à l’automne 2025. À suivre.
Et la suite du programme. Une fois le robot sans fil, les étapes suivantes étaient écrites dès le départ : des pièces imprimées pour le rendre plus fort, puis des capteurs, puis un peu de programme, jusqu’au robot qui suit une ligne ou évite le bord tout seul. On entre dans les Bricobots par la colle chaude ; on en sort par l’Arduino.